
From Discrete Plans to Real-World Execution: A World-Model-Driven Framework for Execution-Aware Multi-Agent Path Finding
Published in arXiv preprint, 2026
Overview
This work addresses the gap between theoretical multi-agent path planning and practical robotic deployment. It introduces ExecTimeNet, a learned world model of MAPF execution that predicts how a discrete MAPF solution will unfold on physical robots. Building on this model, the paper proposes REMAP, an execution-aware planning framework, and ESADG, a post-planning optimization method.
Results show up to 21% delay reduction in simulation across diverse scenarios and a 15.3% execution time improvement on physical hardware, demonstrating successful sim-to-real transfer for coordinating hundreds of agents in applications such as warehouse automation.
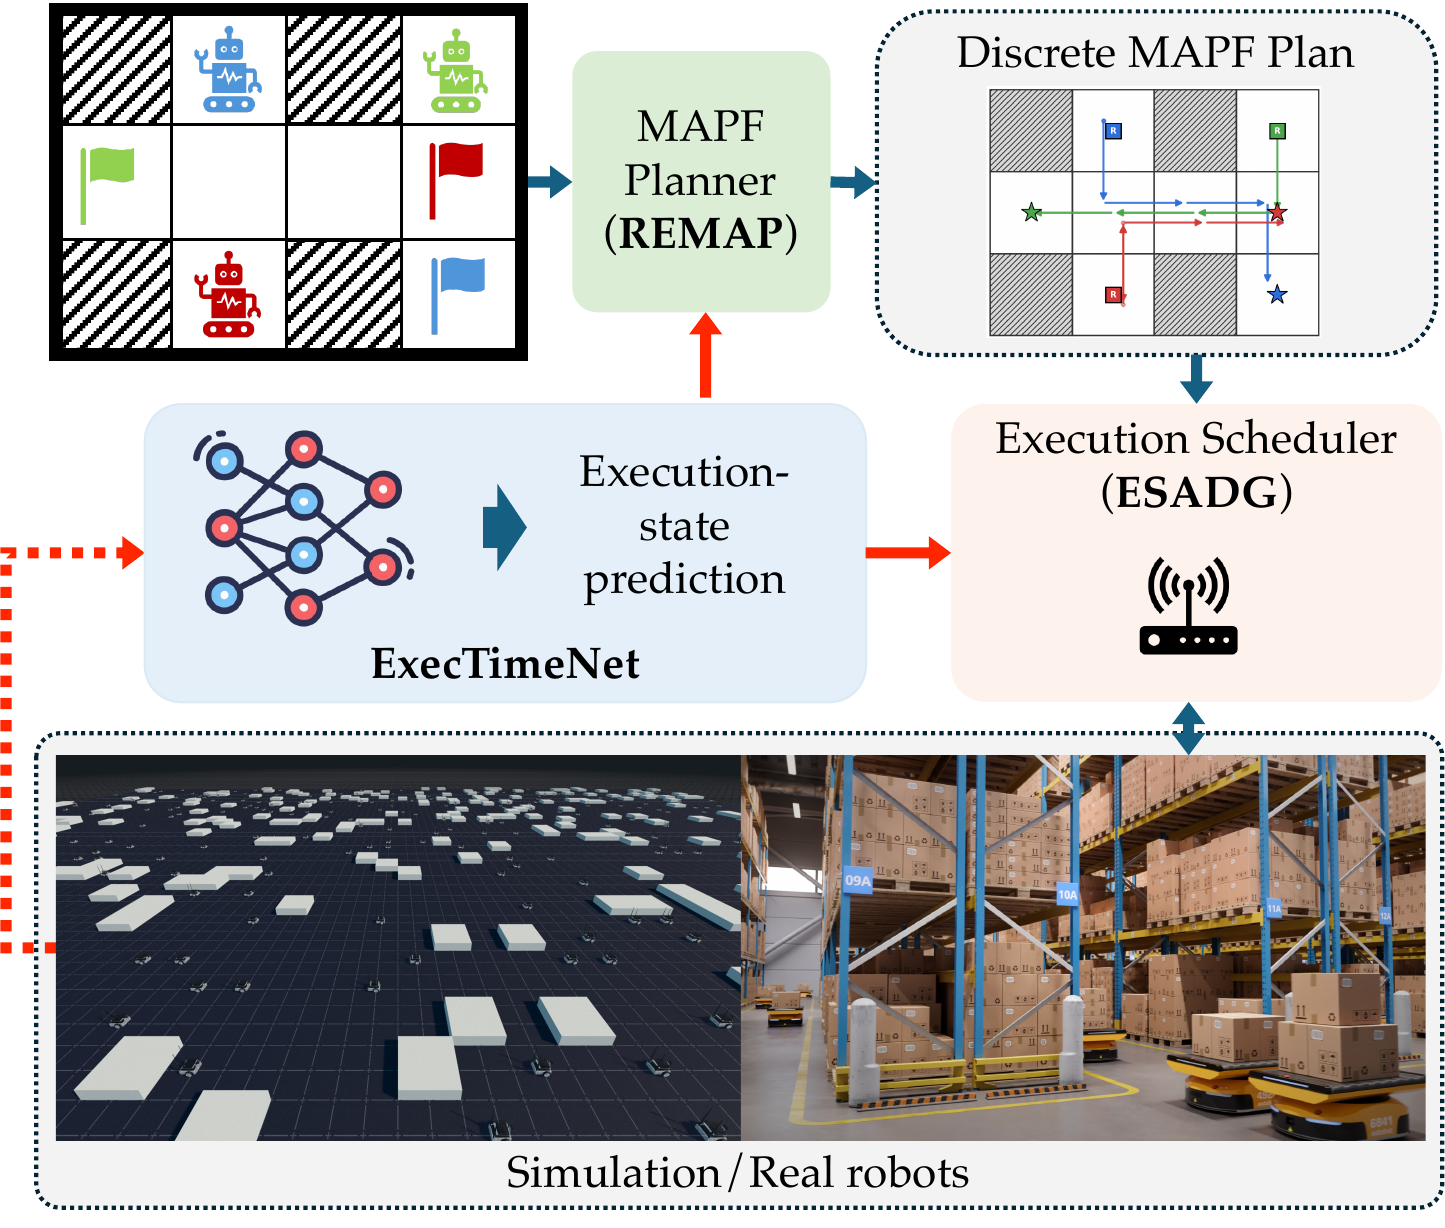
Figure 1: ExecTimeNet overview
Links:
BibTeX
@article{yan2025exectimenet,
  title={From Discrete Plans to Real-World Execution: A World-Model-Driven Framework for Execution-Aware Multi-Agent Path Finding},
  author={Yan, Jingtian and Zhou, Shuai and Jiang, He and Smith, Stephen F. and Li, Jiaoyang},
  journal={arXiv preprint arXiv:2511.21886},
  year={2025}
}
Recommended citation: Jingtian Yan, Shuai Zhou, He Jiang, Stephen F. Smith, and Jiaoyang Li. arXiv preprint arXiv:2511.21886. 2025.
Download Paper | Download Bibtex